
ROS: programowa podstawa robotów
ROS (Robot Operating System) to otwarty framework programistyczny do budowy robotów: zestaw bibliotek, narzędzi i zasad, który pomaga różnym częściom robota „rozmawiać” ze sobą. Mimo nazwy nie jest to system operacyjny w zwykłym sensie.
Prostymi słowami
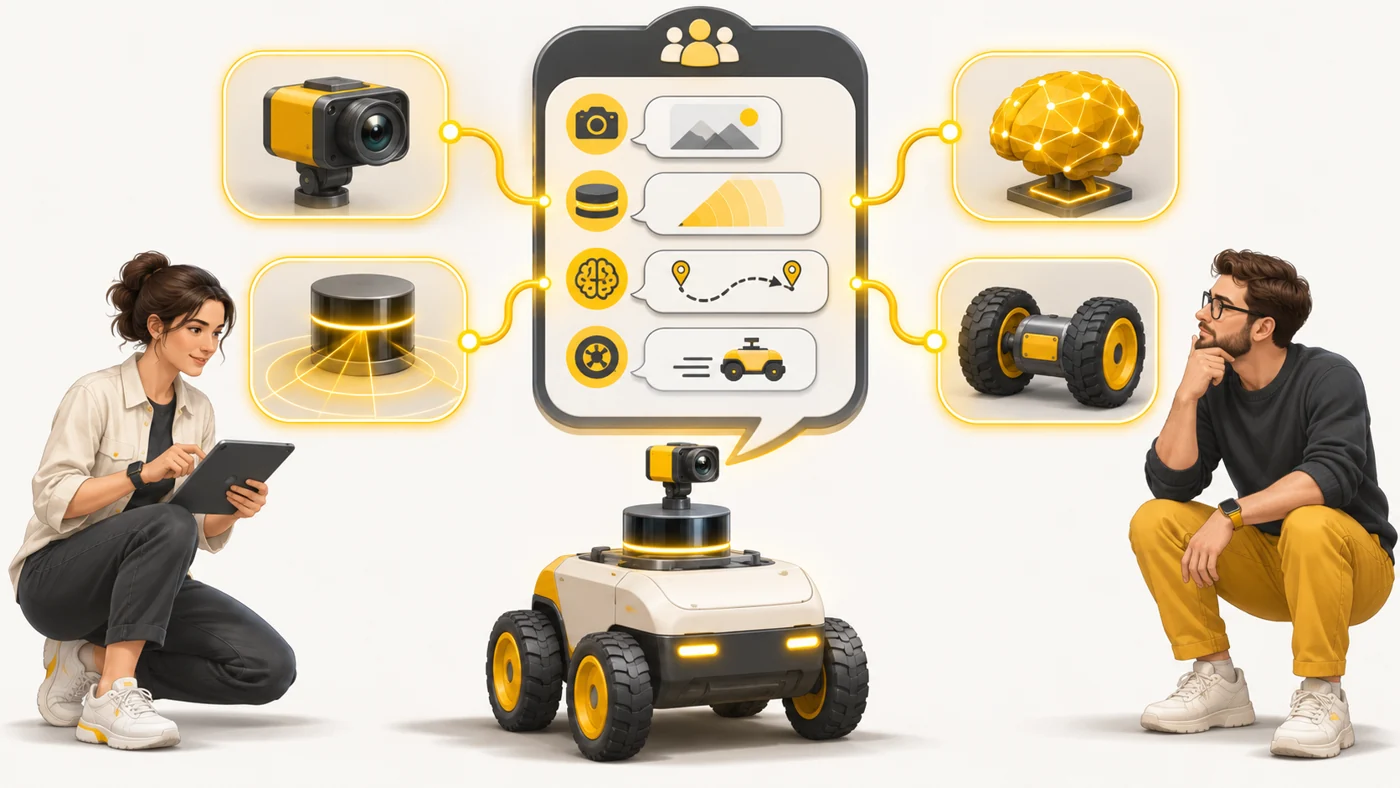
Wyobraź sobie, że każdy czujnik i silnik robota mówi własnym językiem, a muszą się dogadać. ROS jest jak klasowy czat, na którym wszyscy piszą według wspólnych zasad: kamera publikuje „widzę ścianę”, nawigacja czyta i odpowiada „skręcam w lewo”, silniki wykonują. Nikt nie musi wiedzieć, jak działa reszta - wystarczy czytać czat.
Jak to działa
- Robot składa się z osobnych programów-„węzłów”: kamera, lidar, planer trasy, sterowanie silnikami.
- Węzły wymieniają się wiadomościami przez „tematy” (topics) - jak kanały w komunikatorze.
- ROS daje gotowe biblioteki: nawigację, SLAM, kinematykę manipulatorów, wizualizację.
- Uruchamia się go na zwykłym systemie, najczęściej Linuksie.
- Aktualna wersja to ROS 2 - jest bardziej niezawodna i lepiej pasuje do prawdziwych produktów.
Gdzie to zobaczysz
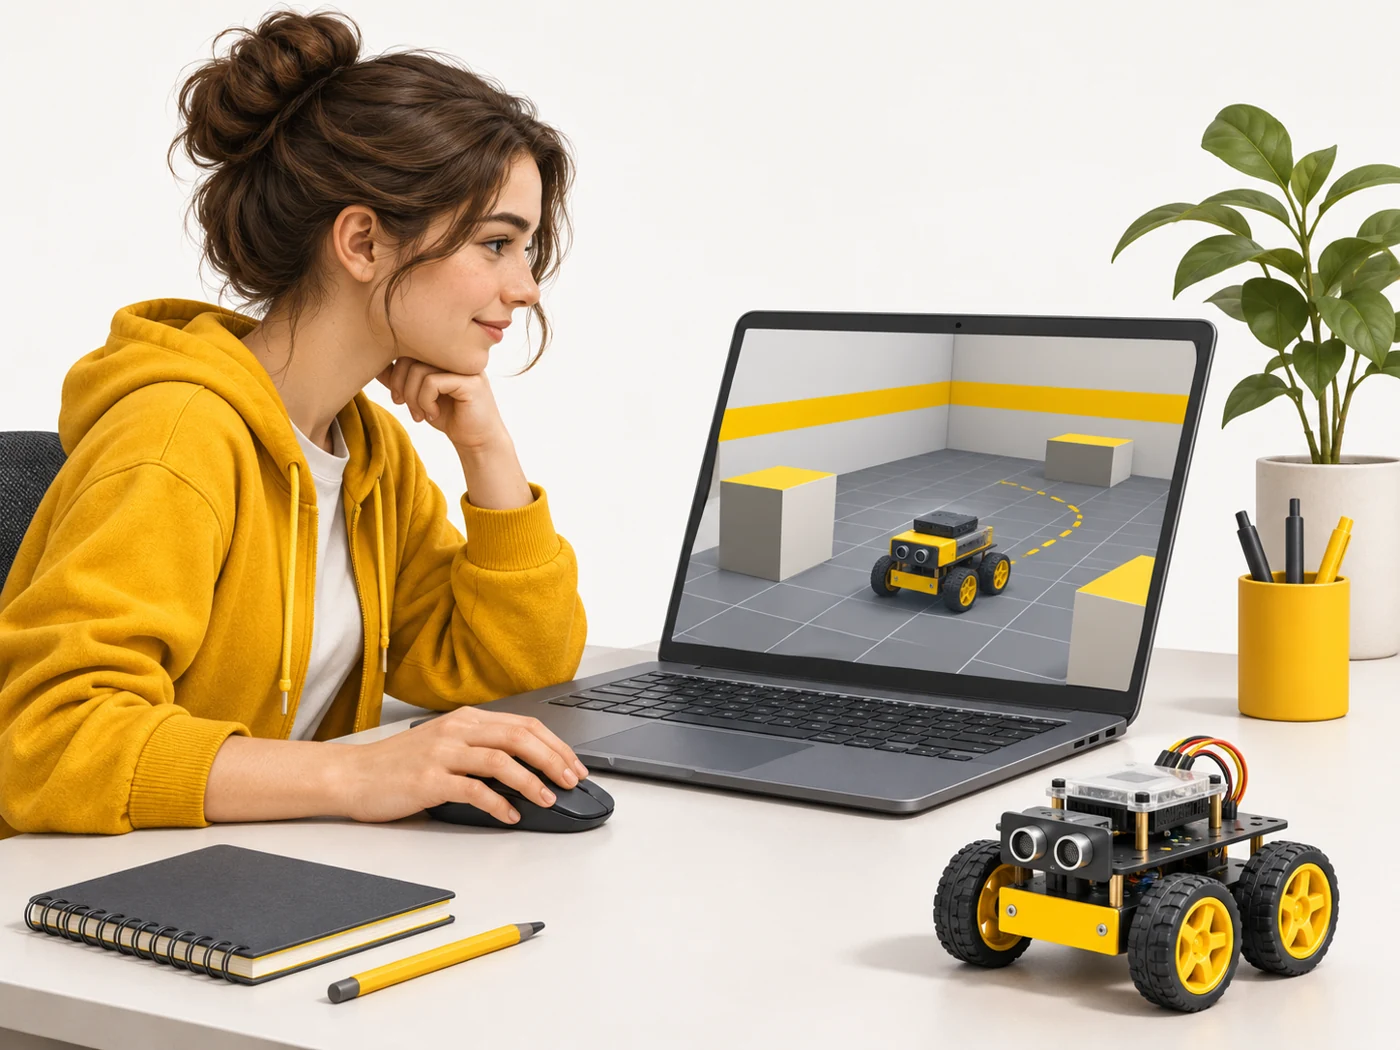
Roboty uczelniane i edukacyjne, startupy, roboty magazynowe i rolnicze, badawcze humanoidy, autonomiczne wózki. Wiele symulatorów robotów też współpracuje z ROS.
Czy to ważne przy wyborze
Jeśli po pierwszym Arduino chcesz na poważnie zająć się robotyką, ROS 2 będzie kolejnym krokiem. Jest darmowy, ma dużą społeczność i tysiące gotowych pakietów. Na start potrzebujesz komputera z Linuksem i podstaw Pythona albo C++.
Mity
- Mit: ROS to system operacyjny, jak Windows. W rzeczywistości: To zestaw programów i zasad działający na prawdziwym systemie.
- Mit: ROS jest potrzebny tylko dużym robotom. W rzeczywistości: Używa się go też w małych robotach edukacyjnych z komputerami jednopłytkowymi.
Częste pytania
Czym ROS 2 różni się od ROS 1?
ROS 2 jest bardziej niezawodny, lepiej działa z wieloma robotami i w czasie rzeczywistym. Nowe projekty robi się na ROS 2.
Czy można uczyć się ROS bez robota?
Tak, w symulatorach można sterować wirtualnym robotem.
Jakiego języka uczyć się do ROS?
Pythona na początek, C++ dla wydajności.