
Fuzja sensorów: dlaczego sprzęt ufa kilku czujnikom naraz
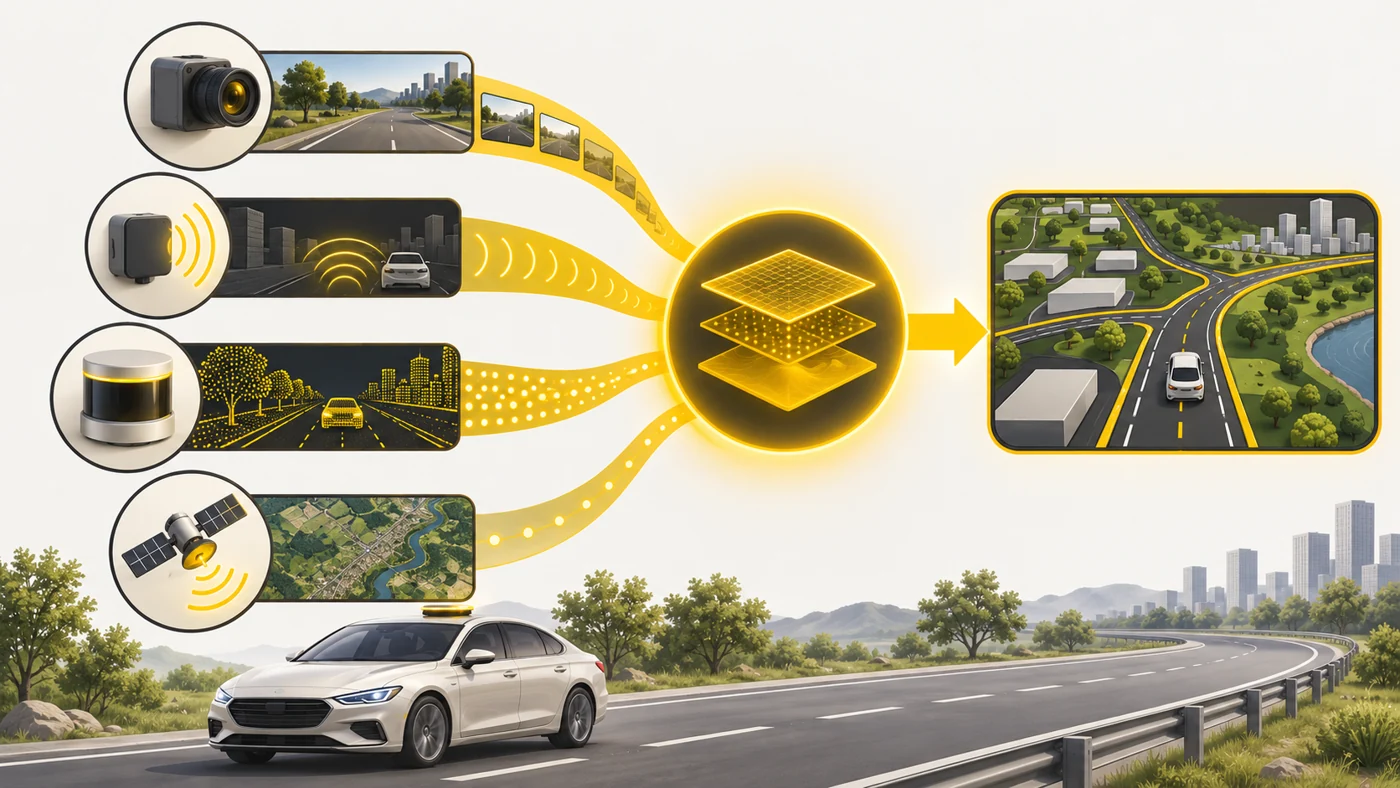
Fuzja sensorów (sensor fusion) to przetwarzanie danych z kilku różnych czujników jednocześnie, by uzyskać dokładniejszy i pewniejszy wynik niż z każdego czujnika osobno.
Prostymi słowami
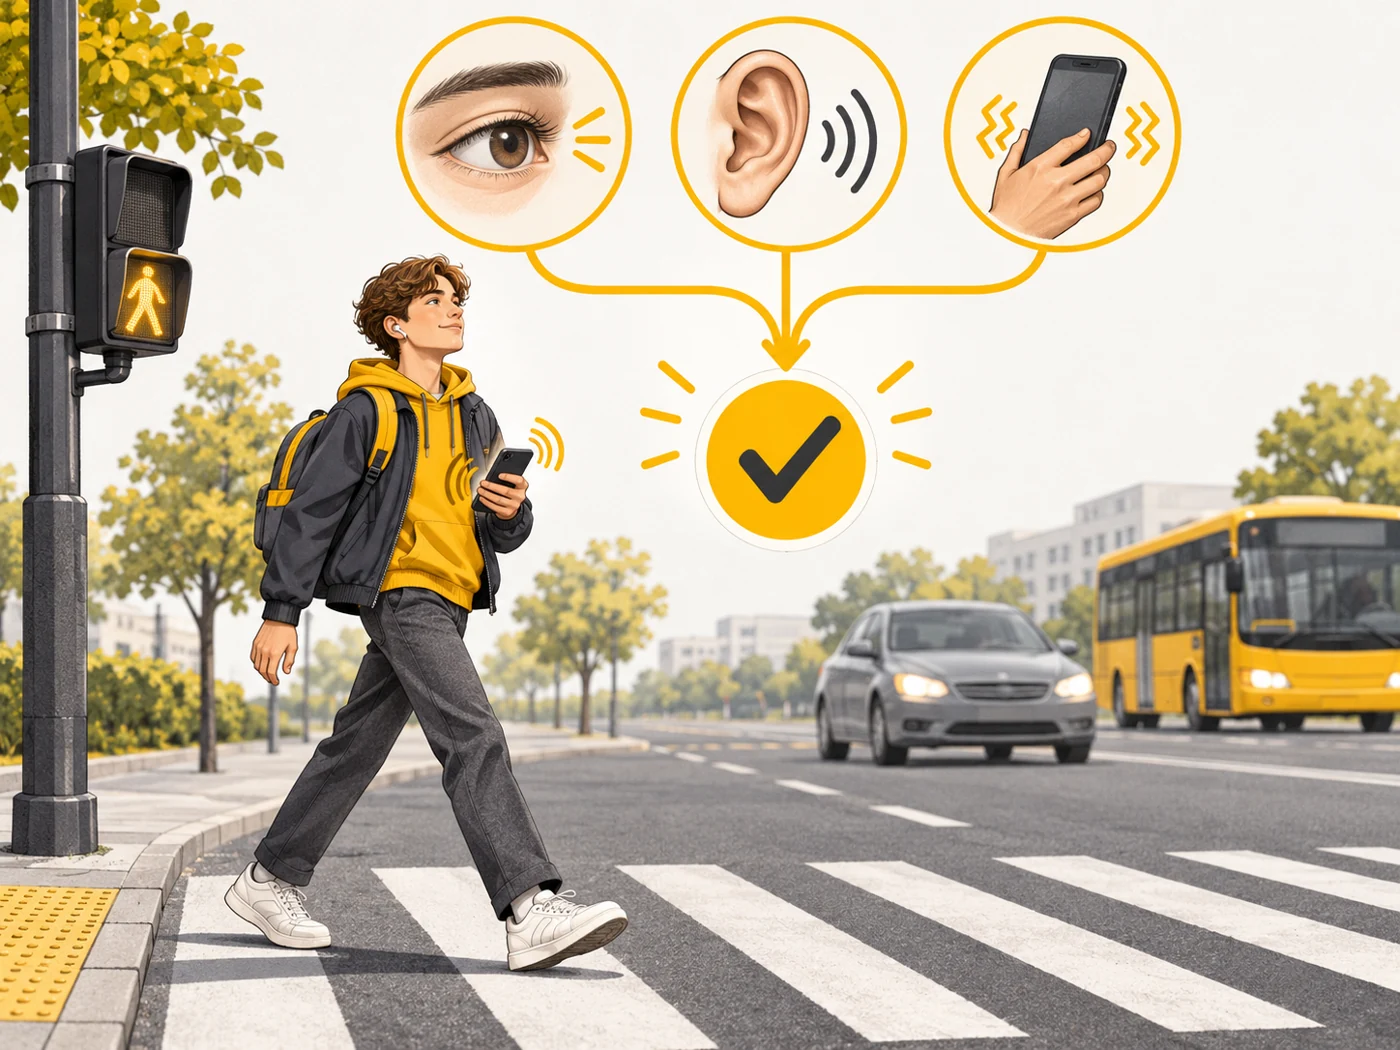
Przechodzisz przez ulicę: patrzysz oczami, słuchasz uszami i czujesz drgania ziemi od ciężarówki. Każdy zmysł osobno może się pomylić, a razem dają pewny obraz. Fuzja sensorów to samo dla sprzętu: kamera, lidar, GPS i żyroskop „naradzają się” ze sobą.
Jak to działa
- Każdy czujnik ma swoje mocne strony i błędy.
- GPS podaje współrzędne, ale jest niedokładny i wolny; żyroskop jest szybki, ale stopniowo „dryfuje”.
- Algorytm (na przykład filtr Kalmana) waży dane, biorąc pod uwagę, któremu czujnikowi bardziej ufać w danej chwili.
- Błędy jednego czujnika kompensują pozostałe.
- Na wyjściu - płynne i dokładne położenie, prędkość lub orientacja.
Gdzie to zobaczysz
W smartfonie (obracanie ekranu, kompas, nawigacja w tunelu), zegarkach sportowych (kroki, tętno w ruchu), dronach (stabilizacja), robotach i samochodach (kamery + radary + lidary), goglach VR (śledzenie głowy).
Czy to ważne przy wyborze
Widzisz efekt, a nie termin: ślad GPS w zegarku bez „skoków”, stabilną nawigację w mieście, płynne VR. Dlatego dobre zegarki i telefony z porządnymi czujnikami dają dokładniejsze dane, nawet jeśli GPS mają „taki sam”.
Mity
- Mit: Jeden dobry czujnik jest lepszy niż kilka przeciętnych. W rzeczywistości: Często odwrotnie: kilka różnych czujników razem jest pewniejszych.
- Mit: Fuzja sensorów to po prostu uśrednianie. W rzeczywistości: Algorytmy są sprytniejsze: biorą pod uwagę, kiedy któremu czujnikowi ufać.
Częste pytania
Co to jest filtr Kalmana?
Popularny algorytm, który łączy pomiary z prognozą, by uzyskać najdokładniejszą ocenę.
Dlaczego nawigacja działa w tunelu?
Telefon dalej liczy ruch z akcelerometru, żyroskopu i prędkości, póki nie ma GPS.
Czy zegarek korzysta z fuzji sensorów?
Tak, na przykład do dokładniejszego liczenia dystansu i tętna w ruchu.
Powiązane pojęcia
Moduł inercyjny (IMU), Nawigacja autonomiczna, SLAM, GNSS (GPS, Galileo, BeiDou)