Захоплювач робота: як роботи тримають предмети
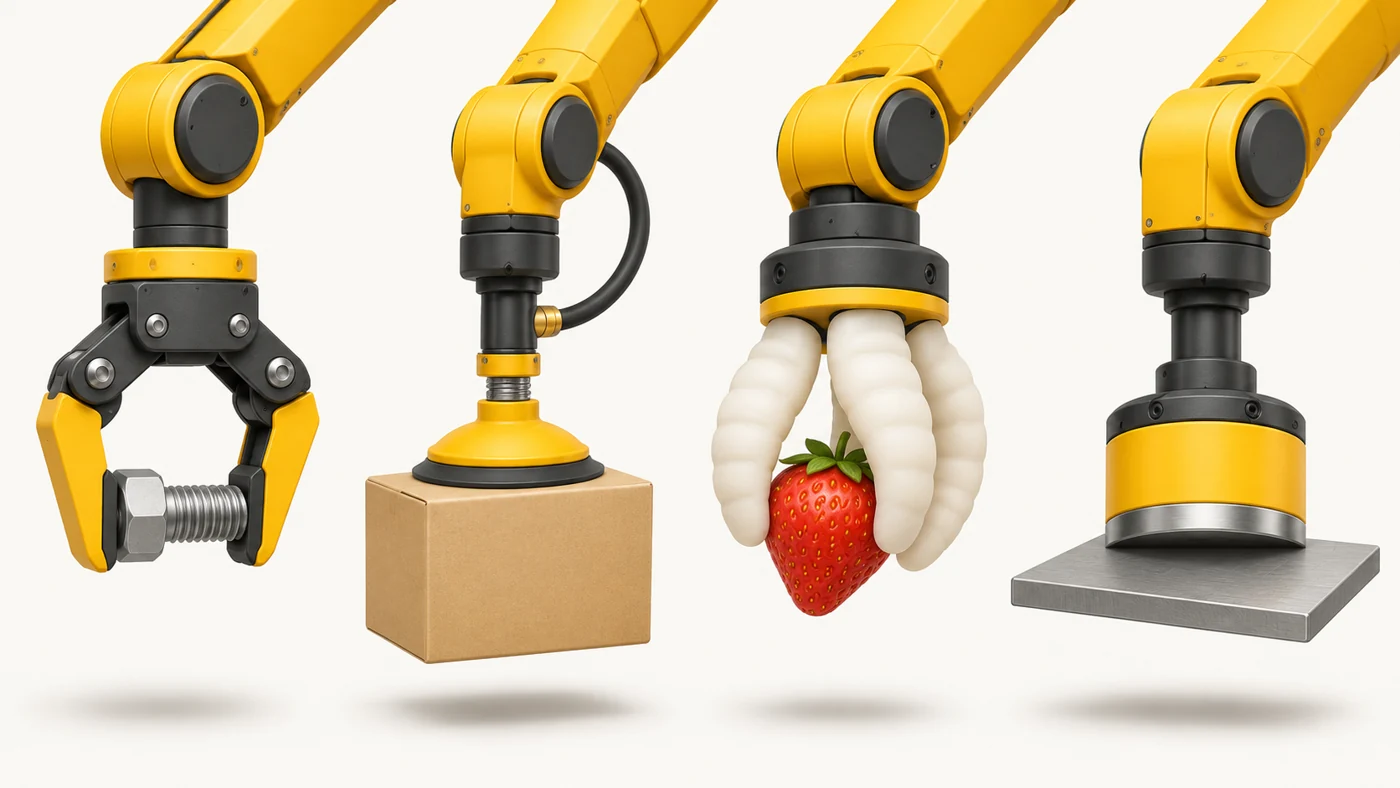
Захоплювач (gripper, кінцевий ефектор) - це пристрій на кінці руки робота, яким він бере і тримає предмети: механічні «пальці», вакуумні присоски, магніти або м'які силіконові захвати.
Простими словами
Ти береш склянку, яйце і мокре мило по-різному - пальці самі підбирають силу. Робот так не вміє «з народження». Тому йому дають різні «долоні» під різні задачі: присоску для коробок, магніт для металу, м'які силіконові пальці для полуниць, точні механічні пальці для дрібних деталей.
Як це працює
- Захоплювач кріплять на кінці маніпулятора.
- Механічний захоплювач стискає предмет двома чи кількома пальцями.
- Вакуумний - відкачує повітря під присоскою, і предмет «прилипає».
- М'які захоплювачі з силікону обхоплюють предмет, підлаштовуючись під форму.
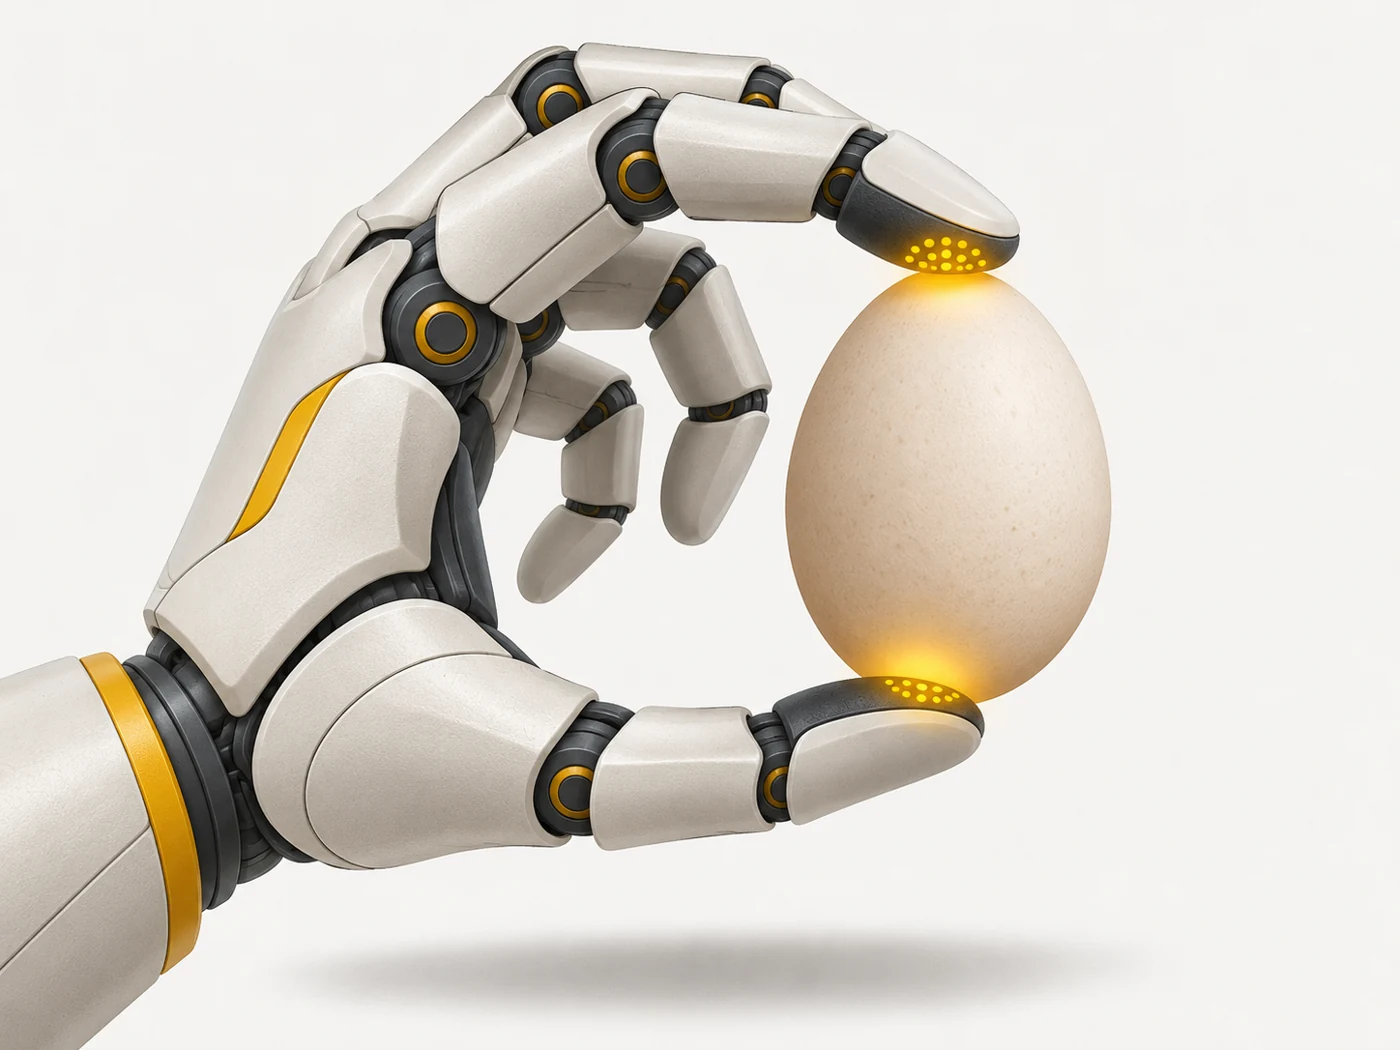
- Датчики сили чи тактильні сенсори допомагають не розчавити і не впустити предмет.
Де ти це побачиш
Склади і пакування (присоски для коробок), харчова промисловість (м'які захвати для фруктів і випічки), складання електроніки (мініатюрні пальці), гуманоїдні роботи (руки з п'ятьма пальцями), роботи-бариста.
Чи важливо це при виборі
Для звичайного користувача - лише як цікавинка. Але це пояснює, чому домашні роботи-помічники досі рідкість: узяти будь-яку річ у хаосі кімнати - одне з найскладніших завдань у робототехніці. Тож відео, де робот спритно складає білизну, - вже серйозне досягнення.
Міфи
- Міф: Робот легко візьме будь-що, як людина. Насправді: Брати нові, м'які чи слизькі предмети - досі складна задача.
- Міф: П'ятипалий захоплювач - найкращий. Насправді: Для конкретної задачі проста присоска часто надійніша і дешевша.
Часті питання
Що таке кінцевий ефектор?
Загальна назва інструмента на кінці руки робота - захоплювача, пальника, пензля.
Як робот знає, з якою силою стискати?
За датчиками сили і тактильними сенсорами, а також за даними про предмет.
Чи бувають захоплювачі з відчуттям дотику?
Так, експериментальні моделі мають «шкіру» з тактильними сенсорами.
Пов'язані терміни
Маніпулятор, Тактильний сенсор, Колаборативний робот (кобот), Гуманоїдний робот