
Stopnie swobody (DoF): co oznacza „6 osi” u robota
Stopnie swobody (DoF, Degrees of Freedom) to liczba niezależnych sposobów, w jakie może się poruszać mechanizm: każdy staw lub oś, która obraca się lub przesuwa osobno, dodaje jeden stopień.
Prostymi słowami
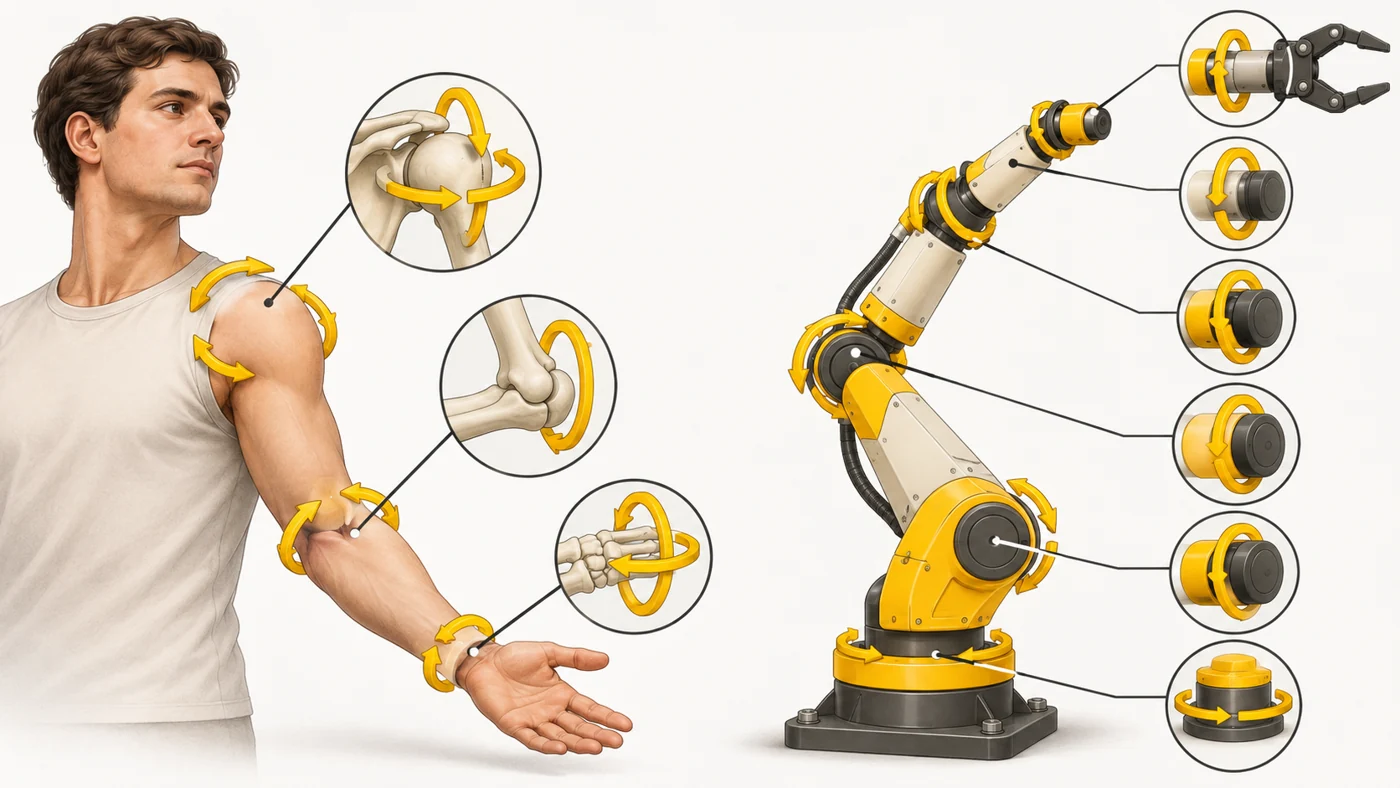
Oprzyj łokieć na stole i ruszaj tylko dłonią: góra-dół, lewo-prawo, obróć. To już trzy stopnie swobody nadgarstka. Teraz dodaj łokieć i bark - i ręka sięga do każdego punktu przed tobą. Im więcej niezależnych ruchów, tym zręczniejszy mechanizm.
Jak to działa
- Każdy obrotowy staw robota daje jeden stopień swobody.
- Ruchy liniowe (wysunięcie, podniesienie) to też stopnie swobody.
- Żeby ustawić narzędzie w dowolnym punkcie przestrzeni pod dowolnym kątem, potrzeba co najmniej 6 stopni.
- Siódmy stopień daje „zapas” - jak ludzki łokieć, który potrafi ominąć przeszkodę.
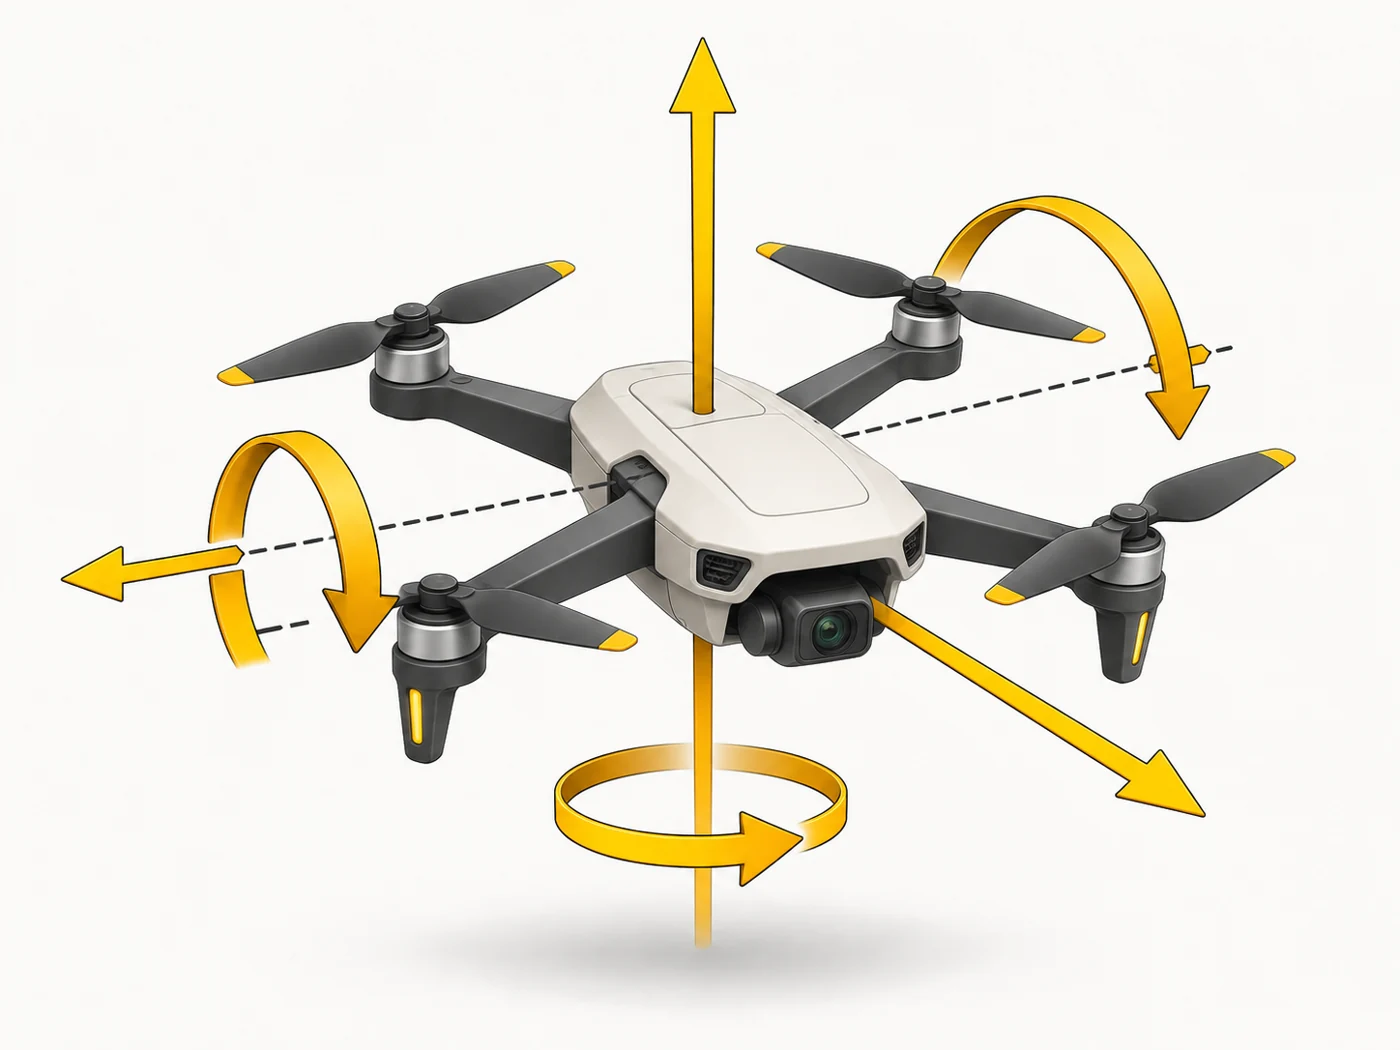
- Bryła sztywna w przestrzeni (dron, telefon) ma 6 stopni: 3 przesunięcia i 3 obroty.
Gdzie to zobaczysz
W specyfikacjach robotów przemysłowych (6-osiowy manipulator), humanoidów (dziesiątki stopni swobody, wiele z nich w dłoniach), gogli VR („6DoF” - śledzenie i obrotów głowy, i przemieszczania), dronów, gimbali (3-osiowe).
Czy to ważne przy wyborze
Przy wyborze gogli VR 6DoF to konieczność: możesz chodzić i pochylać się w grze, a nie tylko kręcić głową. W gimbalu do smartfona standardem są 3 osie. A w wiadomościach o humanoidach liczba stopni swobody w dłoni dobrze pokazuje, jak zręczne są jej palce.
Mity
- Mit: Więcej stopni swobody - zawsze lepiej. W rzeczywistości: Każdy dodaje masę, koszt i złożoność sterowania.
- Mit: DoF to liczba silników. W rzeczywistości: Zwykle tak, ale jeden silnik może sterować kilkoma powiązanymi ruchami i odwrotnie.
Częste pytania
Ile stopni swobody ma ludzka ręka?
Od barku do nadgarstka - około 7, a z palcami - ponad 20.
Co oznacza 6DoF w VR?
Gogle śledzą i obroty głowy, i przemieszczanie w przestrzeni.
Ile osi ma gimbal do smartfona?
Najczęściej 3: pochylenie, obrót i przechylenie.
Powiązane pojęcia
Ramię robotyczne, Kinematyka robota, Robot humanoidalny, Moduł inercyjny (IMU)