
Kinematyka robota: zadanie proste i odwrotne w prostych słowach
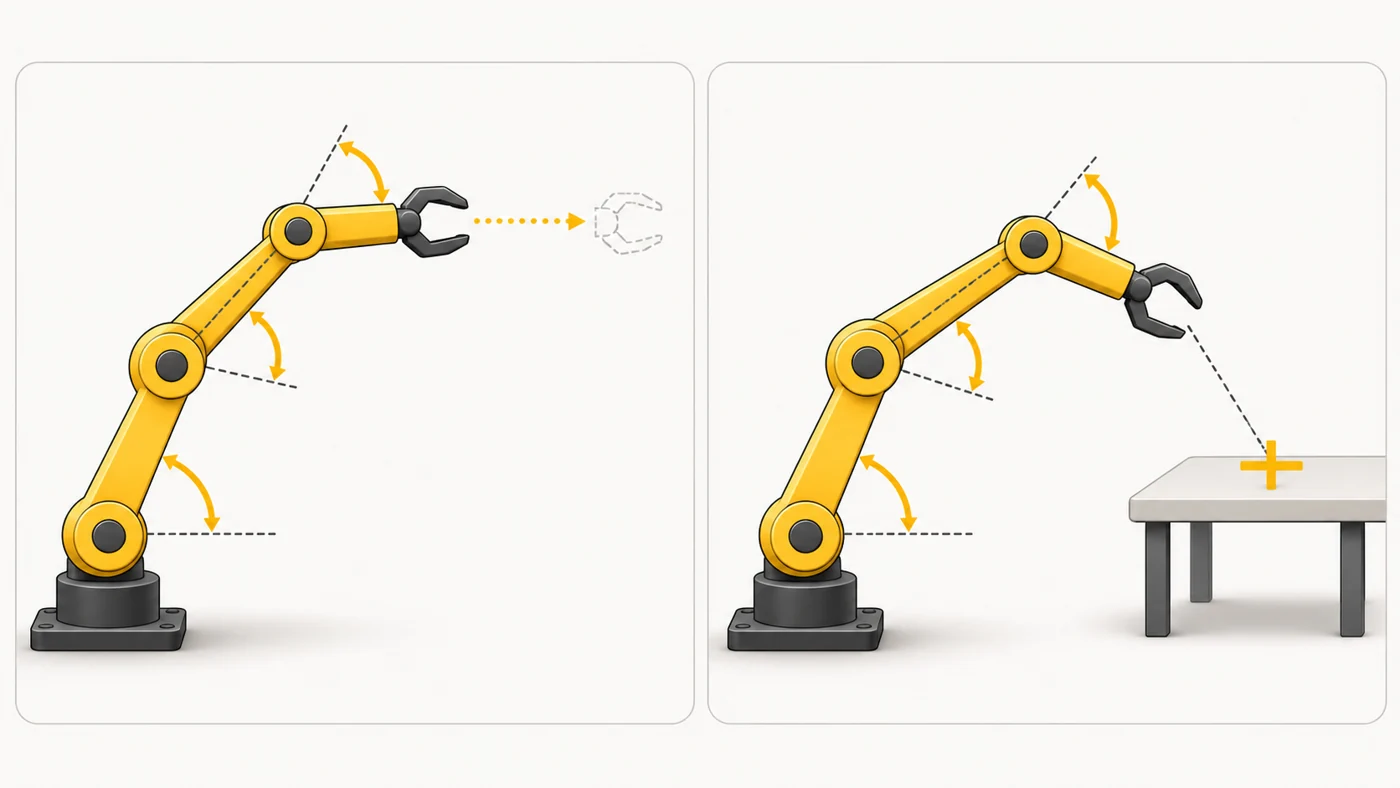
Kinematyka robota to obliczenia łączące kąty stawów z położeniem końca ramienia. Kinematyka prosta odpowiada na pytanie „gdzie będzie ręka przy takich kątach?”, odwrotna - „jakie kąty są potrzebne, by ręka znalazła się tutaj?”.
Prostymi słowami
Sięgasz po kubek, nie myśląc, o ile stopni zgiąć łokieć i bark - mózg sam rozwiązuje zadanie odwrotne kinematyki. Robot musi to policzyć. Zadanie proste to jak instrukcja tańca: „zrób takie ruchy - gdzie wylądujesz?”. Odwrotne to jak „stań na krzyżyku na podłodze - jakie ruchy są do tego potrzebne?”
Jak to działa
- Robot zna długości swoich członów i kąty w stawach (z enkoderów).
- Kinematyka prosta: z kątów i długości liczy się, gdzie znajdzie się koniec ramienia - to proste.
- Kinematyka odwrotna: z docelowego punktu liczy się kąty - to trudniejsze, bo rozwiązań może być kilka albo żadne.
- Kontroler wybiera najwygodniejsze rozwiązanie, omijając przeszkody i limity stawów.
- Te obliczenia powtarzają się setki razy na sekundę, żeby ruch był płynny.
Gdzie to zobaczysz
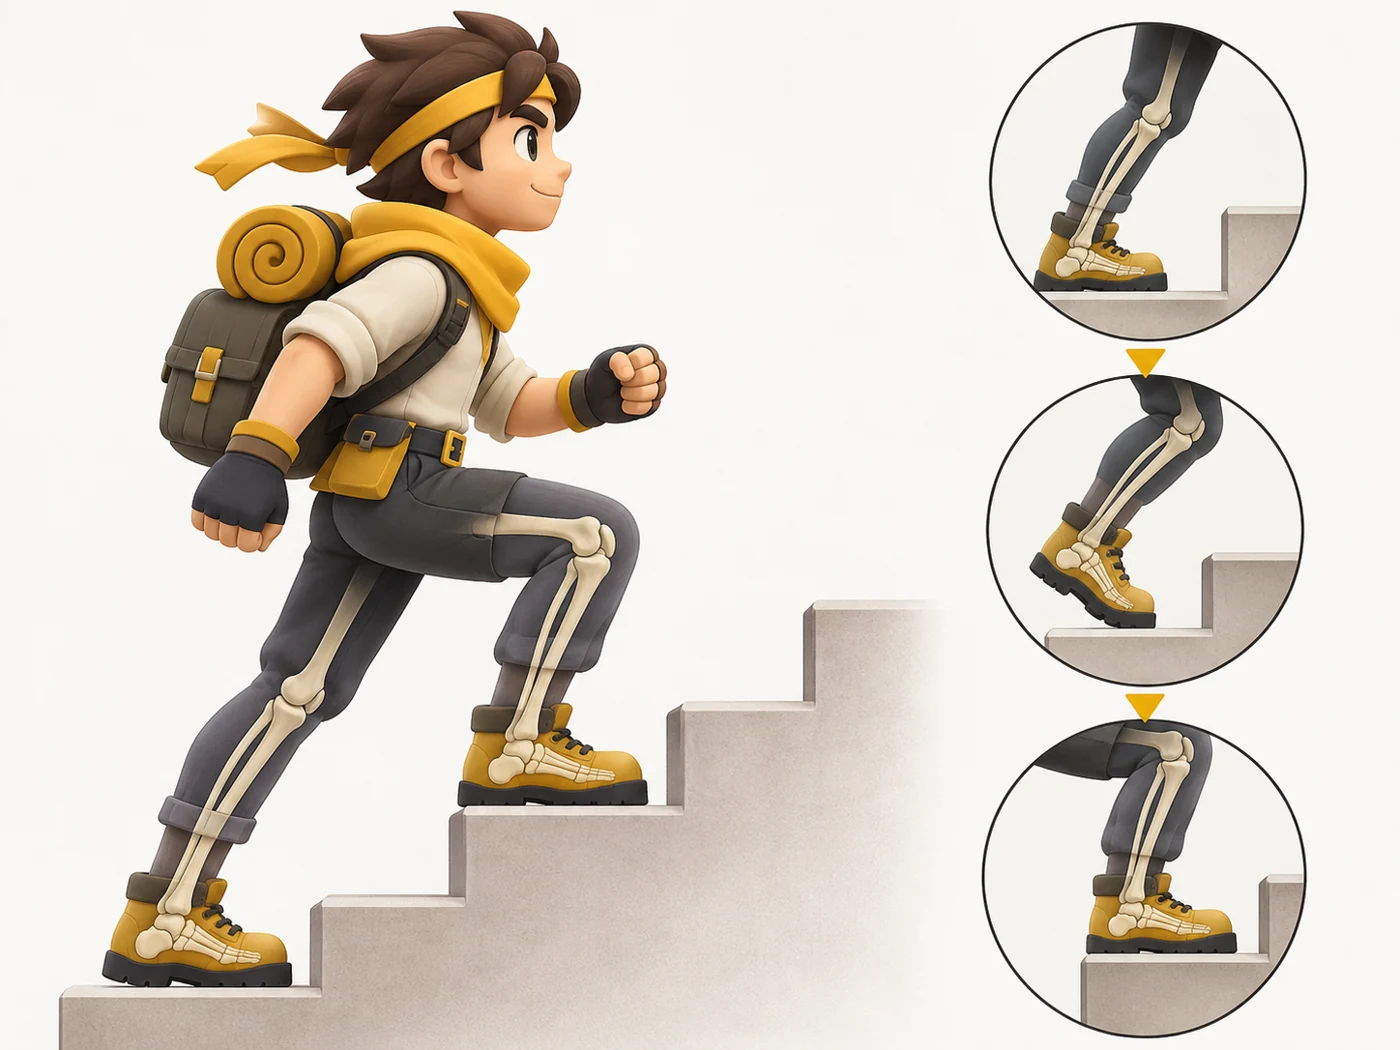
Kinematykę liczy się w każdym manipulatorze, humanoidzie i robocie kroczącym, a także w animacji postaci w grach i kreskówkach (żeby stopy stawały na schodach) i w awatarach VR, które powtarzają ruchy twojego ciała.
Czy to ważne przy wyborze
Przy zakupie - nie. Ale jeśli programujesz roboty albo robisz gry w Unity czy Unreal, „IK” (inverse kinematics) to jedna z pierwszych rzeczy, które spotkasz. Dobra wiadomość: w większości silników i bibliotek dla robotów jest już zaimplementowana.
Mity
- Mit: Kinematyka dotyczy prędkości. W rzeczywistości: Kinematyka opisuje położenia i ruchy bez uwzględniania sił. Siły to już dynamika.
- Mit: Zadanie odwrotne zawsze ma jedno rozwiązanie. W rzeczywistości: Często jest ich kilka (łokieć w górze lub w dole), a czasem punkt jest w ogóle nieosiągalny.
Częste pytania
Co to jest IK w grach?
Kinematyka odwrotna, która pomaga postaci naturalnie stawiać stopy i brać przedmioty.
Po co robotowi kinematyka prosta, skoro jest odwrotna?
Żeby wiedzieć, gdzie jest teraz, i sprawdzać wynik ruchu.
Czy do kinematyki używa się AI?
Tak, zwłaszcza w humanoidach: sieci neuronowe pomagają liczyć ruchy szybko i naturalnie.
Powiązane pojęcia
Stopnie swobody, Ramię robotyczne, Enkoder, Robot humanoidalny