
Chwytak robota: jak roboty trzymają przedmioty
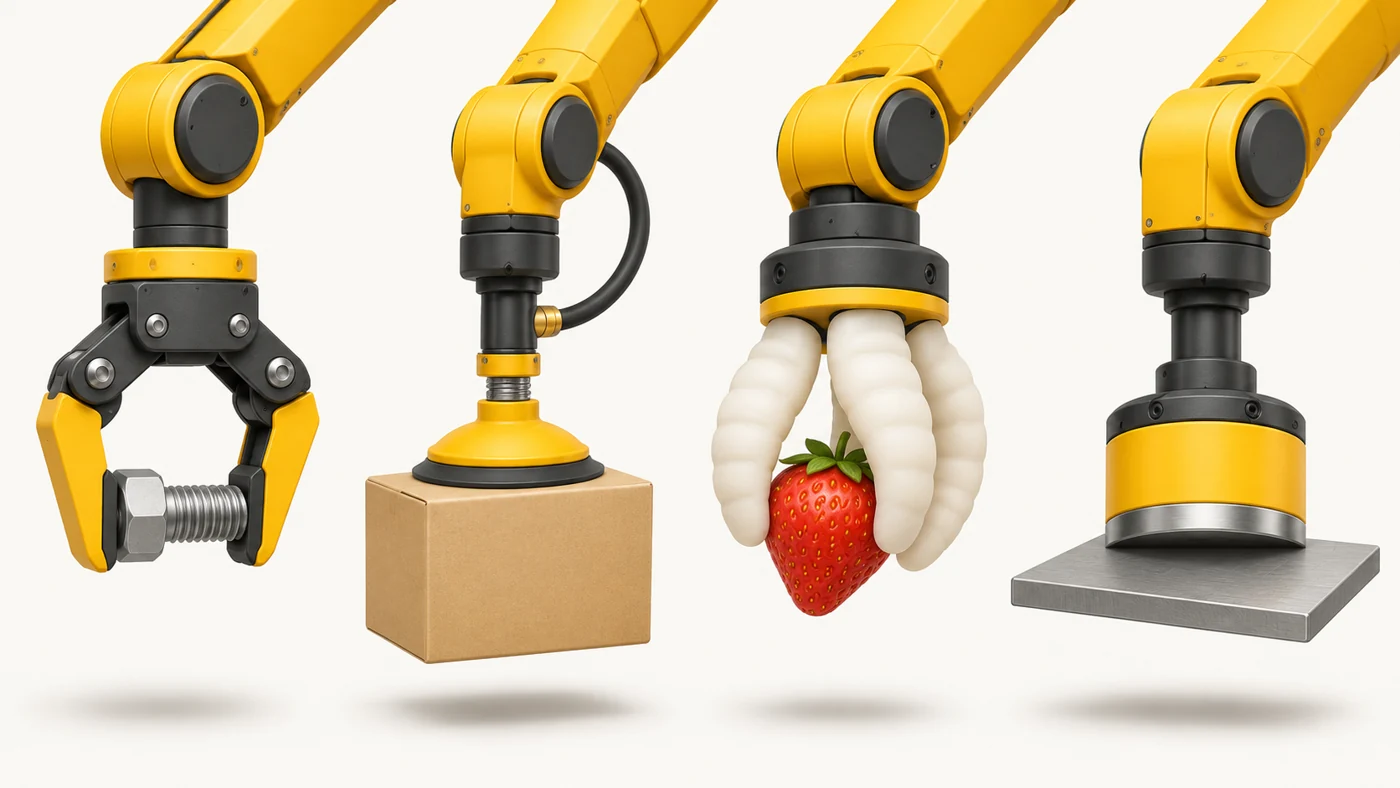
Chwytak (gripper, efektor końcowy) to urządzenie na końcu ramienia robota, którym bierze i trzyma przedmioty: mechaniczne „palce”, przyssawki próżniowe, magnesy albo miękkie chwytaki z silikonu.
Prostymi słowami
Szklankę, jajko i mokre mydło bierzesz inaczej - palce same dobierają siłę. Robot nie umie tego „od urodzenia”. Dlatego dostaje różne „dłonie” do różnych zadań: przyssawkę do kartonów, magnes do metalu, miękkie silikonowe palce do truskawek, precyzyjne mechaniczne palce do drobnych części.
Jak to działa
- Chwytak montuje się na końcu manipulatora.
- Chwytak mechaniczny ściska przedmiot dwoma lub kilkoma palcami.
- Próżniowy wysysa powietrze spod przyssawki i przedmiot „przykleja się”.
- Miękkie chwytaki z silikonu obejmują przedmiot, dopasowując się do kształtu.
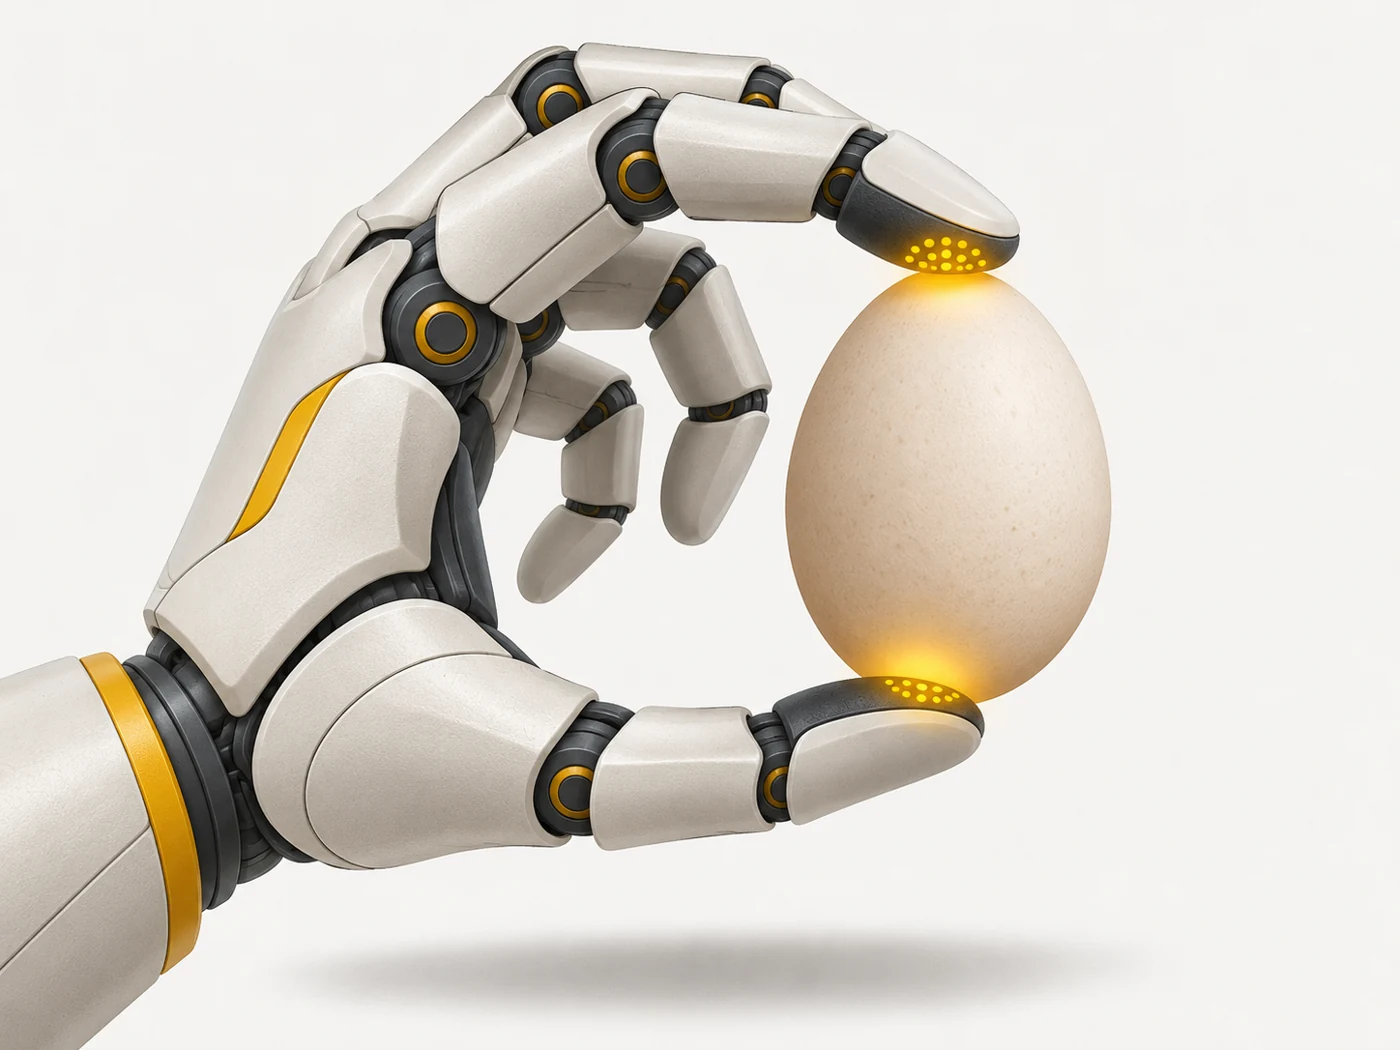
- Czujniki siły lub czujniki dotyku pomagają nie zgnieść ani nie upuścić przedmiotu.
Gdzie to zobaczysz
Magazyny i pakowanie (przyssawki do kartonów), przemysł spożywczy (miękkie chwytaki do owoców i pieczywa), montaż elektroniki (miniaturowe palce), roboty humanoidalne (dłonie z pięcioma palcami), roboty-bariści.
Czy to ważne przy wyborze
Dla zwykłego użytkownika - tylko jako ciekawostka. Ale to wyjaśnia, dlaczego domowe roboty-pomocnicy wciąż są rzadkością: podniesienie dowolnej rzeczy w bałaganie pokoju to jedno z najtrudniejszych zadań robotyki. Więc film, w którym robot zgrabnie składa pranie, to już poważne osiągnięcie.
Mity
- Mit: Robot łatwo podniesie wszystko, jak człowiek. W rzeczywistości: Chwytanie nowych, miękkich lub śliskich przedmiotów to wciąż trudne zadanie.
- Mit: Chwytak z pięcioma palcami jest najlepszy. W rzeczywistości: Do konkretnego zadania prosta przyssawka bywa pewniejsza i tańsza.
Częste pytania
Co to jest efektor końcowy?
Ogólna nazwa narzędzia na końcu ramienia robota - chwytaka, palnika, pędzla.
Skąd robot wie, z jaką siłą ściskać?
Z czujników siły i dotyku oraz z danych o przedmiocie.
Czy są chwytaki z poczuciem dotyku?
Tak, modele eksperymentalne mają „skórę” z czujnikami dotyku.
Powiązane pojęcia
Ramię robotyczne, Czujnik dotyku, Robot współpracujący (kobot), Robot humanoidalny