SLAM: як робот будує карту і знаходить себе на ній
SLAM (Simultaneous Localization and Mapping) - це алгоритми, які дозволяють роботу чи пристрою одночасно будувати карту невідомого простору і визначати своє положення на цій карті за даними камер, лідарів і датчиків руху.
Простими словами
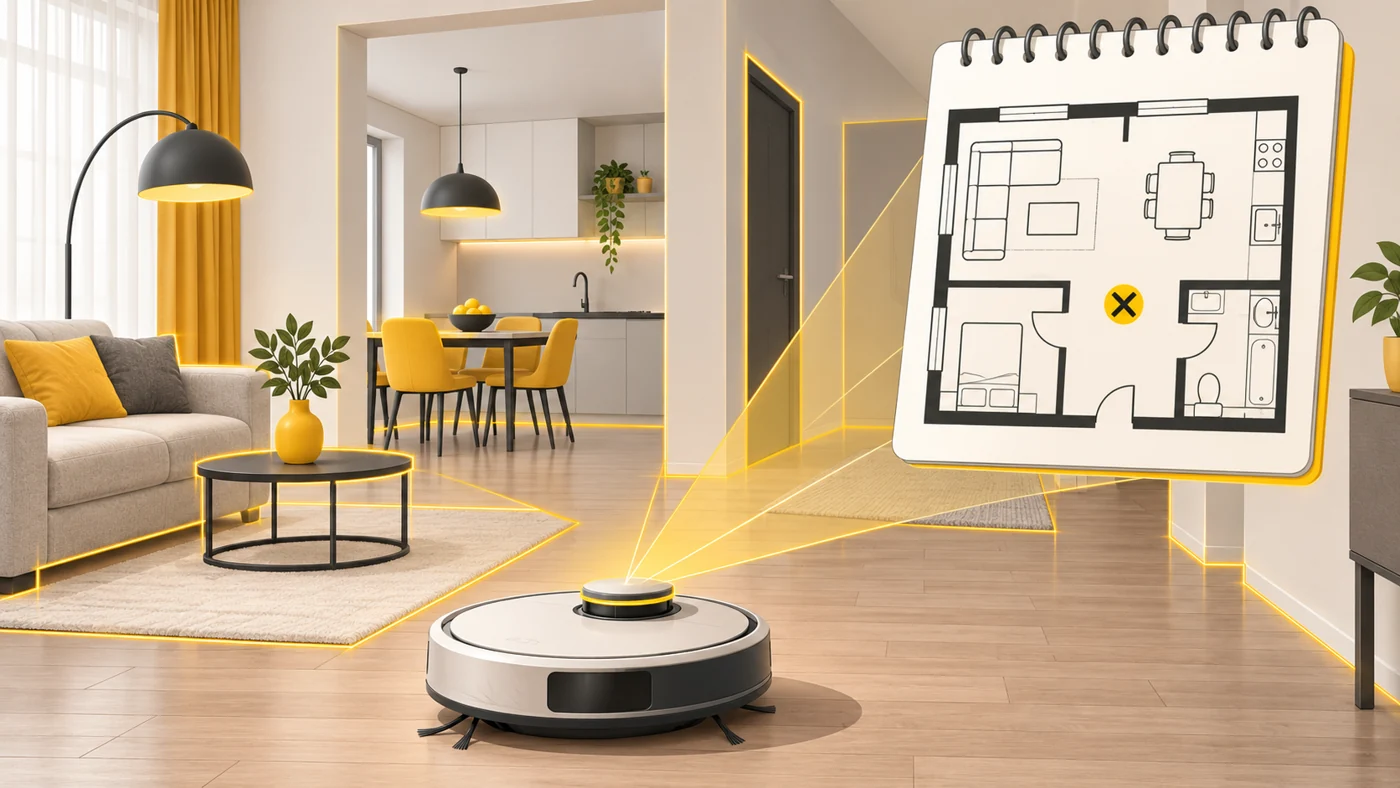
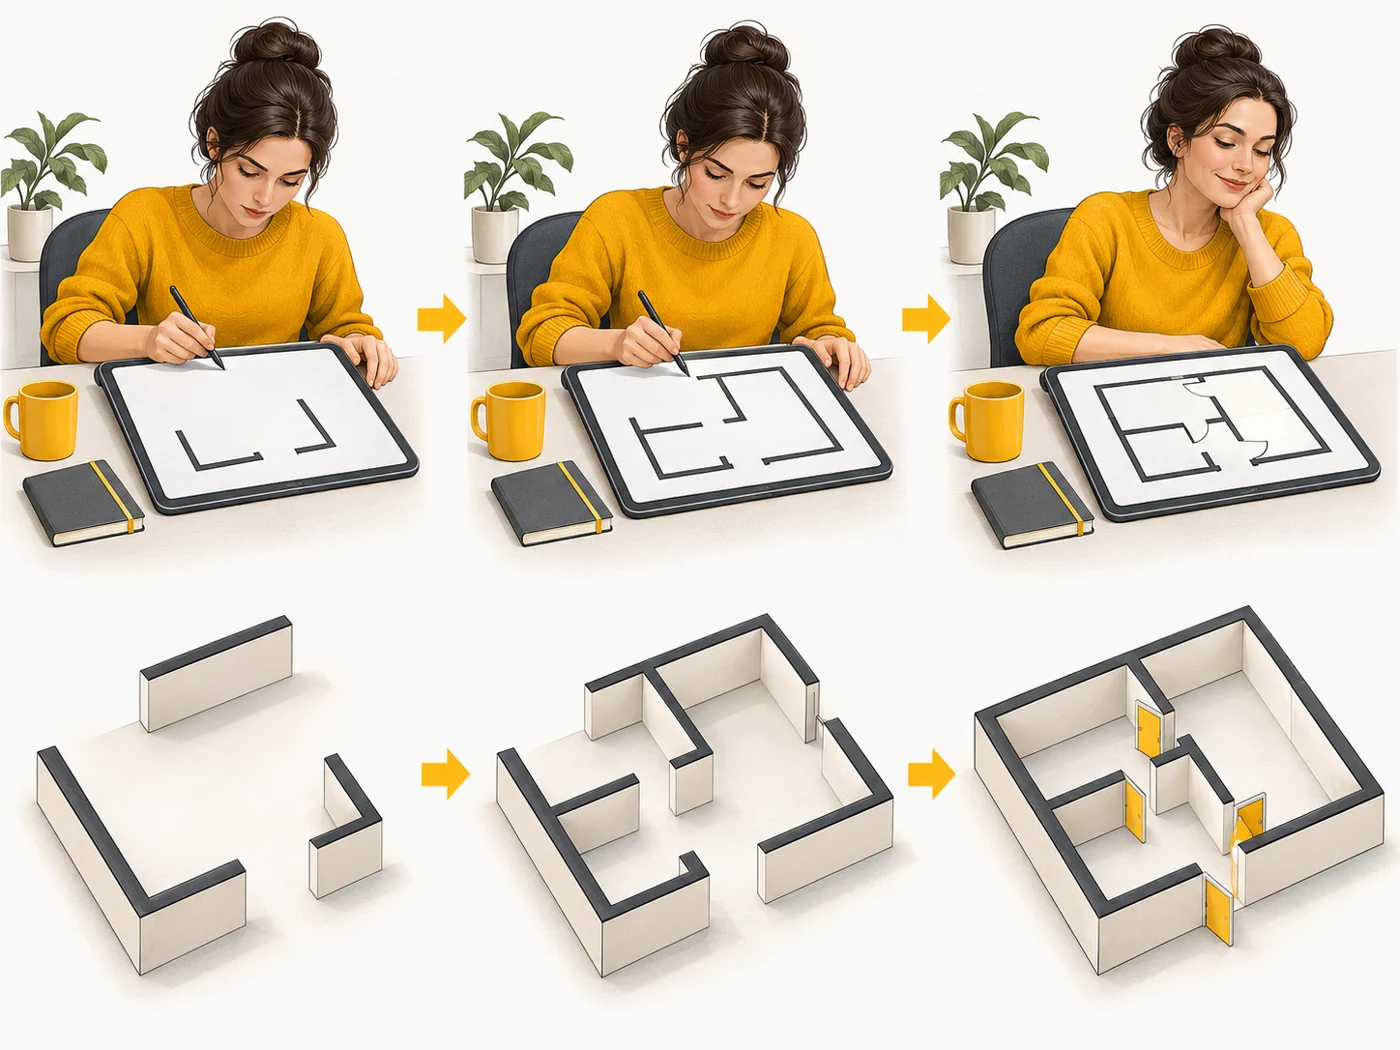
Уяви, що тебе з зав'язаними очима привели в незнайому квартиру, зняли пов'язку, але дали лише блокнот. Ти ходиш, малюєш план кімнат і ставиш хрестик, де стоїш. Що більше ходиш, то точніший план і тим краще ти розумієш, де ти. Це і є SLAM - тільки робот робить це сотні разів за секунду.
Як це працює
- Датчики (лідар, камера, ToF) бачать стіни, кути, меблі - «орієнтири».
- Енкодери коліс і IMU кажуть, наскільки робот зрушив.
- Алгоритм додає нові орієнтири на карту і уточнює, де робот відносно них.
- Повертаючись у знайоме місце, робот «замикає петлю» і виправляє накопичені помилки.
- Готову карту зберігають, щоб наступного разу не будувати з нуля.
Де ти це побачиш
Роботи-пилососи з лідаром (LDS) чи камерою (vSLAM), складські роботи, дрони, що літають у приміщеннях, AR- і VR-шоломи, доповнена реальність у смартфонах, марсоходи, автомобілі з автопілотом.
Чи важливо це при виборі
Для робота-пилососа - так, це головна різниця між «хаотичним» і «розумним» прибиранням. Моделі з SLAM прибирають рядами, не пропускають кімнат і дозволяють задати заборонені зони в застосунку. Я б не брав пилосос без карти, якщо в тебе більше однієї кімнати.
Міфи
- Міф: SLAM потребує інтернету чи GPS. Насправді: Ні, він працює локально за даними власних датчиків - саме для місць, де GPS немає.
- Міф: Карта будується раз і назавжди. Насправді: Якщо переставити меблі, робот оновлює карту.
Часті питання
Чим лідарний SLAM відрізняється від візуального?
Лідарний точніший у темряві, візуальний (vSLAM) дешевший, але залежить від освітлення.
Чому робот іноді «губиться»?
Його переносили в інше місце, змінилися меблі або датчик забруднився.
Чи використовує SLAM мій телефон?
Так, у застосунках доповненої реальності: телефон розуміє, де стіл і підлога.
Пов'язані терміни
Лідар, Автономна навігація, Робот-пилосос: типи навігації, Злиття сенсорів, Інерційний модуль (IMU)