ROS: програмна основа для роботів
ROS (Robot Operating System) - це відкритий програмний фреймворк для створення роботів: набір бібліотек, інструментів і правил, який допомагає різним частинам робота «спілкуватися» між собою. Попри назву, це не операційна система в звичному сенсі.
Простими словами
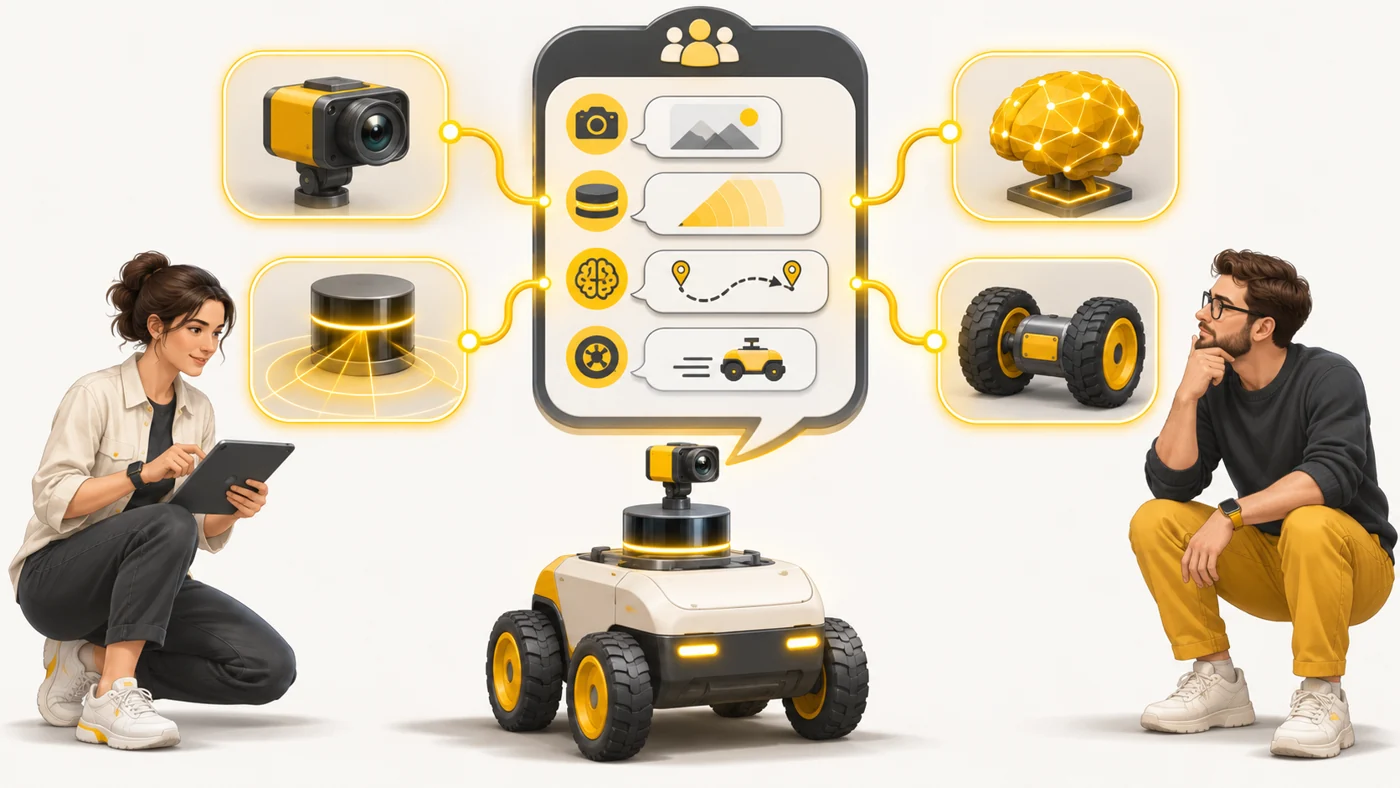
Уяви, що кожен датчик і мотор робота говорить своєю мовою, і їм треба домовитися. ROS - як шкільний чат класу, де всі пишуть за спільними правилами: камера публікує «бачу стіну», навігація читає і відповідає «повертаю ліворуч», мотори виконують. Нікому не треба знати, як влаштований інший - достатньо читати чат.
Як це працює
- Робот складається з окремих програм-«вузлів»: камера, лідар, планувальник маршруту, керування моторами.
- Вузли обмінюються повідомленнями через «топіки» - як канали в месенджері.
- ROS надає готові бібліотеки: навігацію, SLAM, кінематику маніпуляторів, візуалізацію.
- Його запускають поверх звичайної ОС, найчастіше Linux.
- Сучасна версія - ROS 2, вона надійніша і краще підходить для реальних продуктів.
Де ти це побачиш
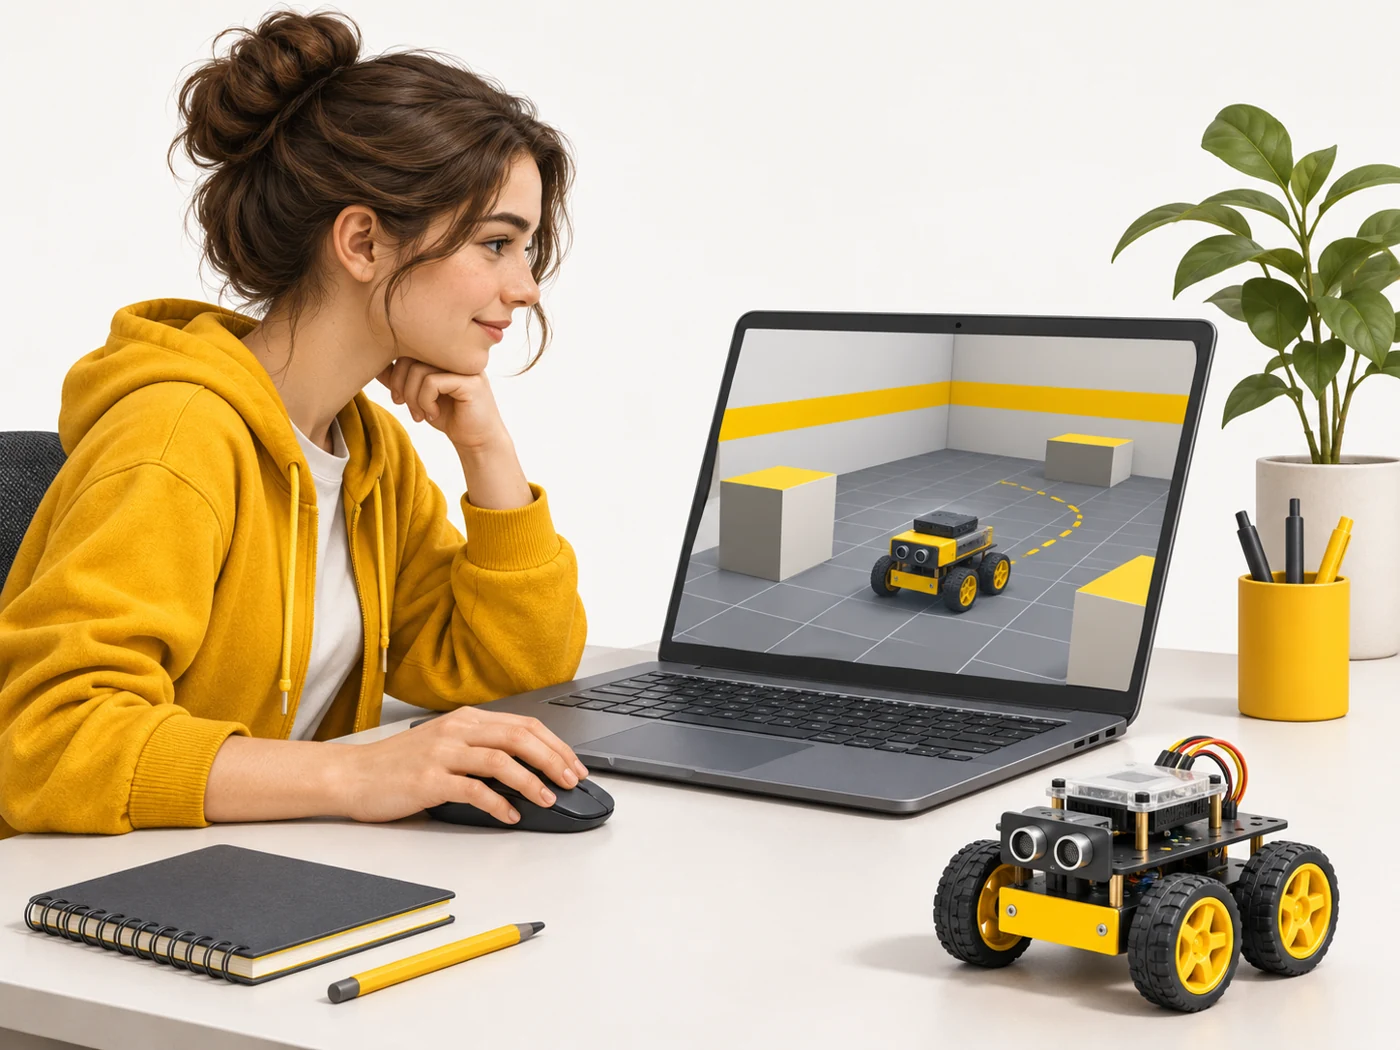
Університетські й навчальні роботи, стартапи, складські і сільськогосподарські роботи, дослідницькі гуманоїди, автономні візки. Багато симуляторів роботів теж працюють з ROS.
Чи важливо це при виборі
Якщо хочеш серйозно займатися робототехнікою після першого Arduino - ROS 2 стане наступним кроком. Він безкоштовний, має велику спільноту і тисячі готових пакетів. Для старту знадобиться комп'ютер з Linux і базове знання Python або C++.
Міфи
- Міф: ROS - це операційна система, як Windows. Насправді: Це набір програм і правил, що працює поверх справжньої ОС.
- Міф: ROS потрібен лише для великих роботів. Насправді: Його використовують і на невеликих навчальних роботах з одноплатними комп'ютерами.
Часті питання
Чим ROS 2 відрізняється від ROS 1?
ROS 2 надійніший, краще працює з кількома роботами і в реальному часі. Нові проєкти роблять на ROS 2.
Чи можна вивчати ROS без робота?
Так, у симуляторах можна керувати віртуальним роботом.
Яку мову вчити для ROS?
Python - щоб почати, C++ - для швидкодії.