
Pinza robótica: cómo sujetan los robots los objetos
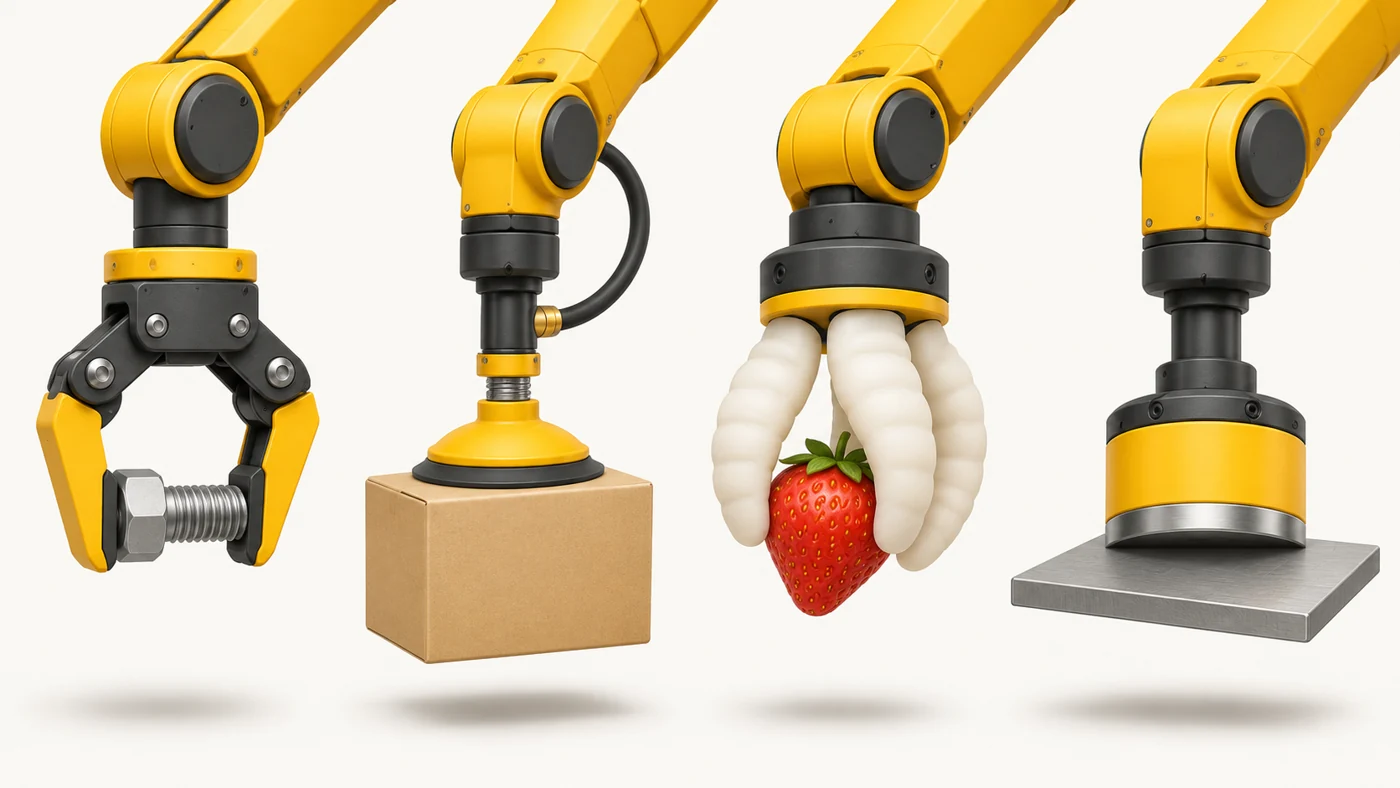
La pinza (gripper, efector final) es el dispositivo del extremo del brazo de un robot con el que coge y sujeta objetos: «dedos» mecánicos, ventosas de vacío, imanes o pinzas blandas de silicona.
En pocas palabras
Coges un vaso, un huevo y una pastilla de jabón mojada de forma distinta: los dedos eligen la fuerza solos. Un robot no sabe hacerlo «de nacimiento». Por eso se le dan «manos» distintas para cada tarea: una ventosa para cajas, un imán para metal, dedos blandos de silicona para fresas y dedos mecánicos precisos para piezas pequeñas.
Cómo funciona
- La pinza se monta en el extremo del manipulador.
- Una pinza mecánica aprieta el objeto con dos o más dedos.
- Una de vacío extrae el aire bajo la ventosa y el objeto se queda «pegado».
- Las pinzas blandas de silicona envuelven el objeto adaptándose a su forma.
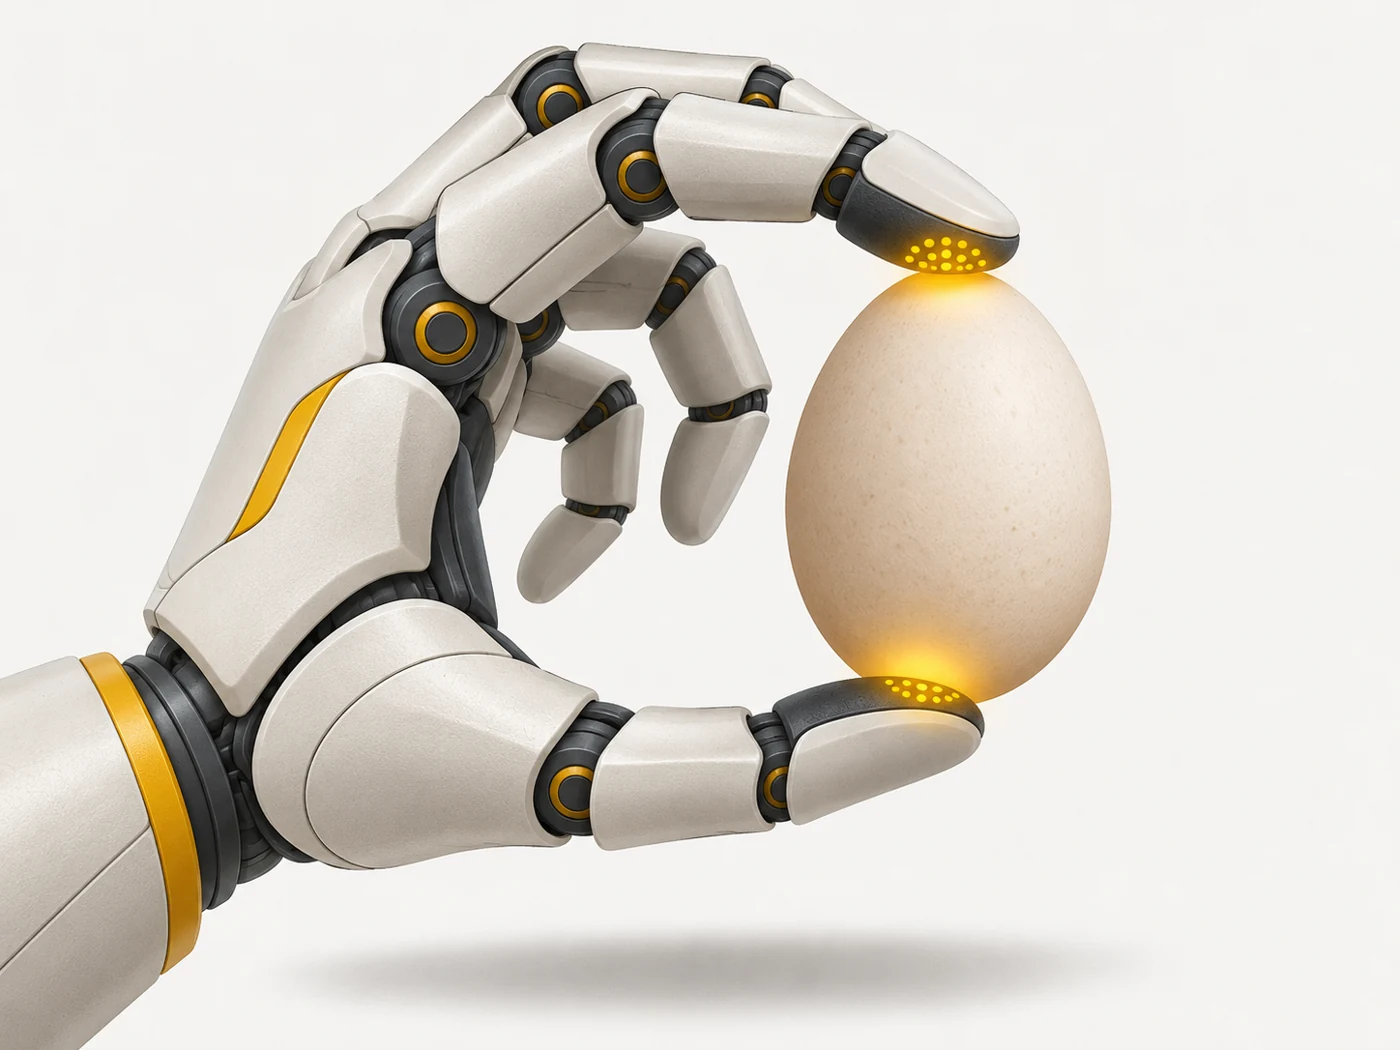
- Los sensores de fuerza o táctiles ayudan a no aplastar ni dejar caer el objeto.
Dónde lo verás
Almacenes y embalaje (ventosas para cajas), industria alimentaria (pinzas blandas para fruta y bollería), montaje de electrónica (dedos en miniatura), robots humanoides (manos de cinco dedos) y robots baristas.
¿Importa al elegir?
Para un usuario normal, solo como curiosidad. Pero explica por qué los robots ayudantes en casa siguen siendo raros: coger cualquier cosa en el caos de una habitación es uno de los problemas más difíciles de la robótica. Así que un vídeo de un robot doblando ropa con soltura ya es un logro serio.
Mitos
- Mito: Un robot coge cualquier cosa con facilidad, como una persona. En realidad: Agarrar objetos nuevos, blandos o resbaladizos sigue siendo difícil.
- Mito: La pinza de cinco dedos es la mejor. En realidad: Para una tarea concreta, una simple ventosa suele ser más fiable y barata.
Preguntas frecuentes
¿Qué es un efector final?
El nombre general de la herramienta del extremo del brazo: pinza, soplete, pincel.
¿Cómo sabe el robot con qué fuerza apretar?
Por los sensores de fuerza y táctiles, y por los datos del objeto.
¿Hay pinzas con sentido del tacto?
Sí, algunos modelos experimentales tienen una «piel» con sensores táctiles.
Términos relacionados
Brazo robótico, Sensor táctil, Robot colaborativo (cobot), Robot humanoide