
Cinemática del robot: el problema directo y el inverso en palabras sencillas
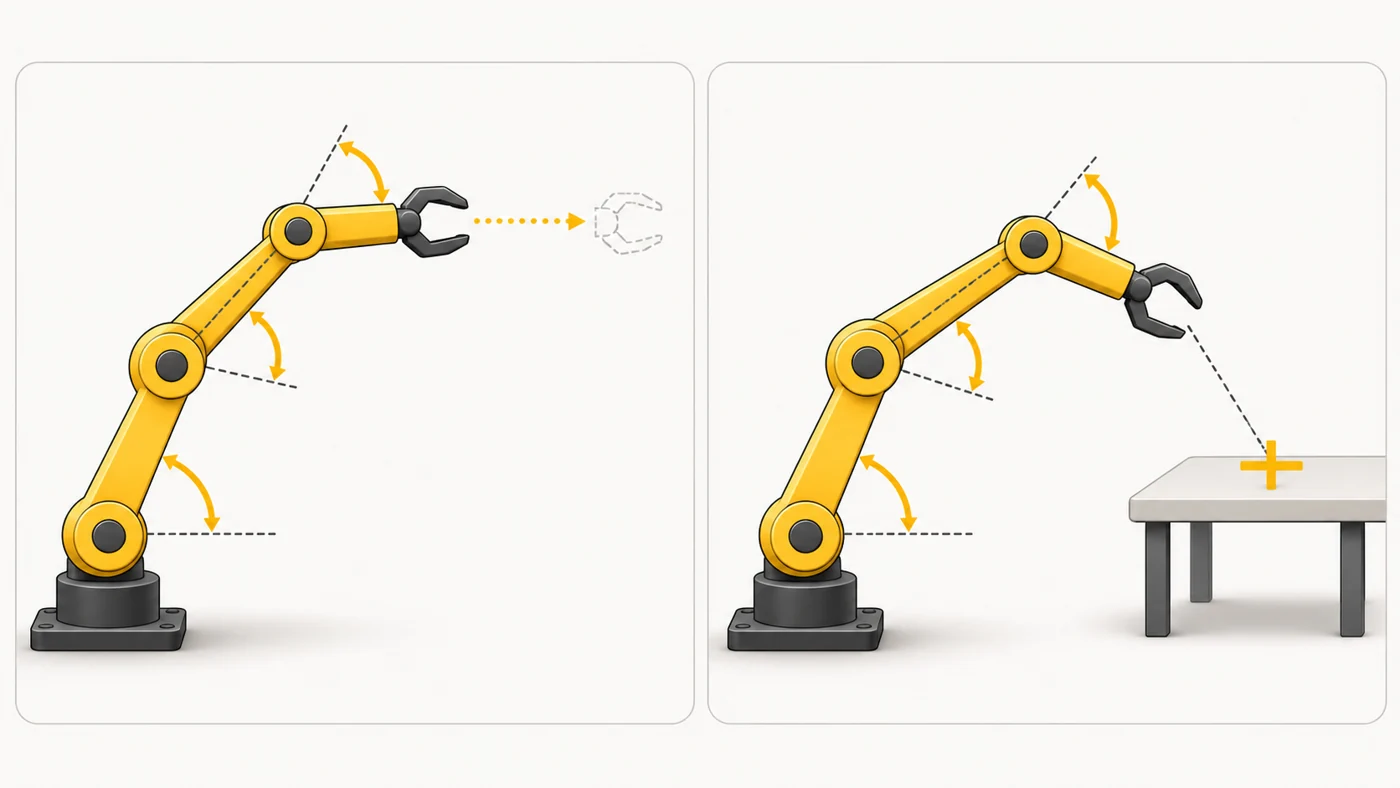
La cinemática del robot son los cálculos que relacionan los ángulos de las articulaciones con la posición del extremo del brazo. La directa responde a «¿dónde estará la mano con estos ángulos?»; la inversa, a «¿qué ángulos hacen falta para que la mano llegue aquí?».
En pocas palabras
Alargas la mano hacia una taza sin pensar cuántos grados doblar el codo y el hombro: tu cerebro resuelve solo el problema de cinemática inversa. Un robot tiene que calcularlo. El problema directo es como las instrucciones de un baile: «haz estos pasos, ¿dónde acabas?». El inverso es como «ponte en la cruz del suelo, ¿qué pasos necesitas?».
Cómo funciona
- El robot conoce la longitud de sus segmentos y los ángulos de sus articulaciones (por los encoders).
- Cinemática directa: con los ángulos y longitudes se calcula dónde quedará el extremo del brazo; es lo fácil.
- Cinemática inversa: a partir del punto deseado se calculan los ángulos; es más difícil, porque puede haber varias soluciones o ninguna.
- El controlador elige la solución más cómoda, esquivando obstáculos y los límites de las articulaciones.
- Estos cálculos se repiten cientos de veces por segundo para que el movimiento sea suave.
Dónde lo verás
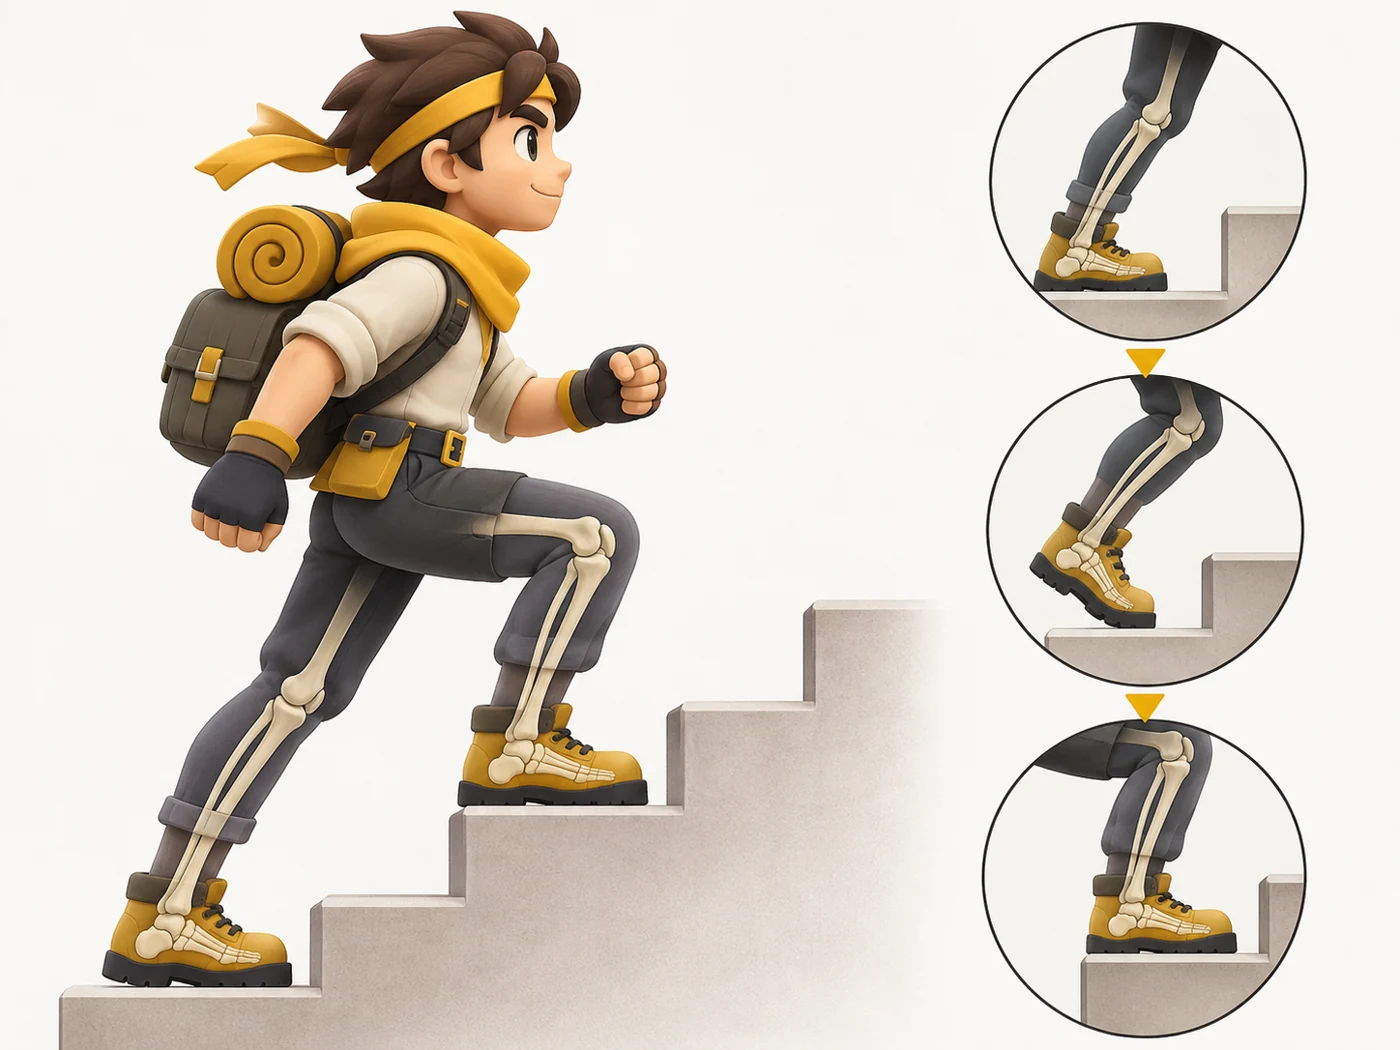
La cinemática se calcula en cada brazo robótico, humanoide y robot caminante, y también al animar personajes de videojuegos y dibujos (para que los pies pisen bien los escalones) y en avatares de VR que copian los movimientos de tu cuerpo.
¿Importa al elegir?
Para comprar, no. Pero si programas robots o haces juegos en Unity o Unreal, la «IK» (inverse kinematics) es de lo primero que te encontrarás. La buena noticia: la mayoría de motores y librerías de robótica ya la traen hecha.
Mitos
- Mito: La cinemática va de velocidad. En realidad: La cinemática describe posiciones y movimientos sin tener en cuenta las fuerzas. Las fuerzas son cosa de la dinámica.
- Mito: El problema inverso siempre tiene una sola solución. En realidad: A menudo hay varias (codo arriba o codo abajo) y a veces el punto es inalcanzable.
Preguntas frecuentes
¿Qué es la IK en los videojuegos?
La cinemática inversa, que ayuda a un personaje a apoyar los pies y coger objetos con naturalidad.
¿Para qué quiere un robot la cinemática directa si tiene la inversa?
Para saber dónde está ahora y comprobar el resultado de un movimiento.
¿Se usa IA para la cinemática?
Sí, sobre todo en humanoides: las redes neuronales ayudan a calcular movimientos rápidos y naturales.
Términos relacionados
Grados de libertad, Brazo robótico, Encoder, Robot humanoide